Accueil > NOUVEAU HEADER > Page 2
Robotique autonome en environnement incertain
Les progrès de l’intelligence artificielle en matière de perception et de prise de décision font émerger des nouveaux usages dans la robotique, et notamment dans la robotique de service professionnelle.
Nos ingénieurs en robotique mobile ont l’expérience de domaines applicatifs très variés : robots agricoles, robots sous-marins, robots de construction, robots de surveillance… Ils conçoivent des machines autonomes boostées à l’intelligence artificielle (IA), capables de s’adapter aux environnements incertains et outdoor.
Nos prestations d’ingénierie et de R&D
Sollicités pour choisir, tester et mettre en œuvre les nouvelles technologies robotiques, nos ingénieurs interviennent pour lever vos verrous technologiques et vous accompagner sur un projet global de robotisation d’opérations complexes ou dangereuses.
Stratégie robotique – Conseil
- Gestion globale d’un projet de robotisation
- Observations in situ des tâches et de l’environnement
- Cahier des charges fonctionnel : solutions fiables & pragmatiques
- Etude de faisabilité
- Veille normative, analyse de risques
- Conception et dimensionnement
- Mise en œuvre d’outillages, de banc de test ou de machines automatisées
- Formation robotique
Fractionnement de métabolites issus de biotechnologies
- Choix des capteurs (caméras, lidar…)
- Tests et mise en œuvre des capteurs sur démonstrateur
- Analyse des données : compréhension de l’environnement
- Représentation de l’état du robot dans son environnement.
- Reconnaissance automatique d’objets, d’obstacles
Navigation autonome – Localisation
Déployer un système de pilotage robuste basé sur notre expérience de la localisation des robots mobiles en environnement outdoor ou incertain.
- Localisation, guidage et contrôle-commande
- Positionnement de robots mobiles dans l’espace : méthodes & traitement du signal
- Architectures matérielles et logicielles
- Mise en œuvre, programmation robotique et tests du robot mobile dans son environnement
Intelligence artificielle appliquée à la robotique
Intégrer des algorithmes et modèles de machine learning, deep learning permettant au robot de percevoir et d’analyser son environnement
- Amélioration de modèles d’apprentissage existants
- Définition de nouveaux modèles pour la perception, l’aide à la décision et l’action.
- Intégration d’outils d’apprentissage : reinforcement learning, few shot learning, multi-task learning…
Programmation de trajectoires
Développer des algorithmes de calcul de trajectoires pour réaliser avec fiabilité les opérations les plus complexes.
- Génération automatique de trajectoires : développement d’algorithmes avec prise en compte de l’environnement
- Corrections de trajectoires dynamiques, en temps réel
- Détection et évitement d’obstacles
- Choix, contrôle des actionneurs
- Outils FAO : Rhinoceros, CATIA, etc.
Interaction homme-robot
Doter les robots de solutions logicielles adaptées pour améliorer l’usage et la maintenance d’engins autonomes par des utilisateurs non experts.
- Développement d’IHM (Interfaces Homme-Machine) simplifiées pour le pilotage et contrôle du robot
- Suivi de la mission en temps réel
- Affichage de l’état du robot et alertes
- Etude d’acceptation du système robotique
- Programmation numérique sous ROS
L’appui des laboratoires de recherche
Pour mener à bien vos projets d’innovation, nos équipes bénéficient de l’appui et des moyens techniques des laboratoires de Nantes Université.
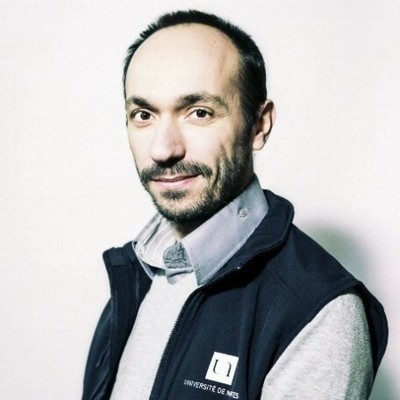
Robotique collaborative et procédés automatisés
Kévin SUBRIN
Maître de conférence à Nantes Université. Membre de l’équipe ROMAS du LS2N. Responsable scientifique au sein de CAPACITÉS.
Les travaux du chercheur Kévin Subrin portent sur la robotique de production et la mise en œuvre des synergies Humain-Robot dans le cadre d’applications collaboratives.
Intelligence artificielle et perception sensorielle
Patrick LE CALLET
Professeur à Nantes Université dans l’équipe IPI (Image Perception Interaction) du LS2N. Responsable scientifique au sein de CAPACITÉS.
Consulté comme expert IA à l’international, Patrick le Callet a été récemment honoré d’un Emmy Award pour un projet d’open innovation mené avec les GAFA sur l’optimisation de la perception visuelle. Ses travaux sur l’apprentissage par renforcement et le few shot learning vise à optimiser le traitement automatique d’image pour des applications médias & smartfarming.
Laboratoire des Sciences du Numérique de Nantes (LS2N)
Le laboratoire LS2N met en commun les forces de recherche dans le domaine du numérique de trois établissements d’enseignement supérieur (Nantes Université, Centrale Nantes, l’IMT Atlantique/campus de Nantes), du CNRS et de son partenaire Inria. Avec un effectif de 480 personnes, le LS2N est la plus grosse unité de recherche publique sur le site de Nantes et en région Pays de la Loire. Parmi ses thématiques : robotique, procédés, calcul, sciences de données et de la décision, sciences du logiciel, signaux et images…
Equipes de recherche : ROMAS & IPI
Les travaux de recherche de l’équipe Romas visent à développer les outils scientifiques nécessaires à la conception, la mise au point, l’exploitation de robots, de machines, de systèmes automatisés ou de moyens pour des applications industrielles ou de la vie courante.
L’équipe IPI, pour Image-Perception-Interaction, travaille sur la représentation discrète de l’information, les modèles psycho-visuels, la qualité d’images associée à la qualité d’expérience, l’apprentissage machine et la reconnaissance de formes
Brevets et publications
En 2020, les chercheurs du LS2N ont déposé 7 brevets et publié près de 200 articles dans des revues nationales et internationales à comité de lecture.
Les défis relevés
À la recherche d'un partenaire ingénieux ?
Les équipes de CAPACITÉS associent, stimulent et exploitent des compétences de haut niveau,
couvrant de larges champs d’expertises et d’applications pour répondre à toutes vos problématiques d’innovation !
ou envoyez-nous un message :